
05.02.2026
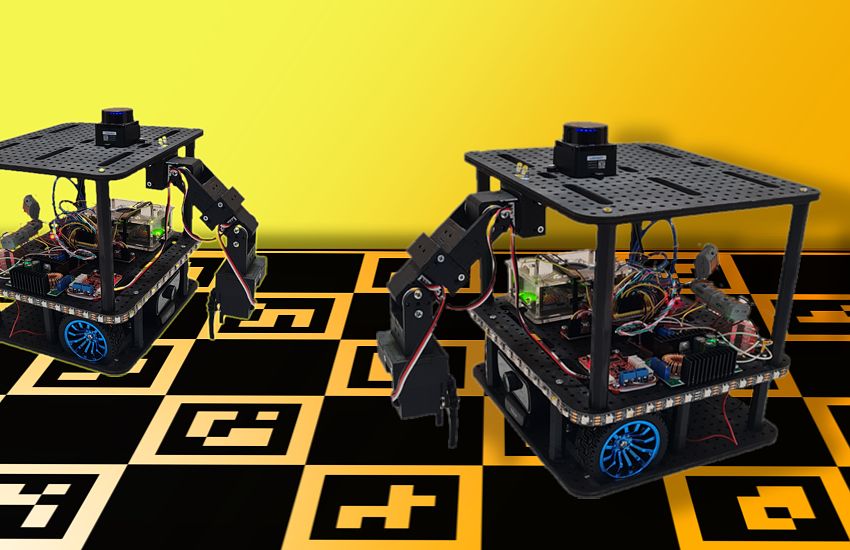
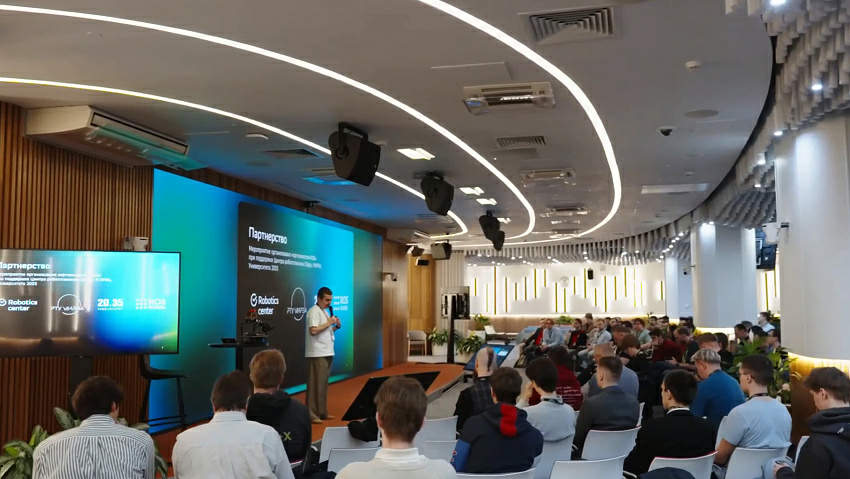
20–22 марта 2026 будет проходить Международная конференция по открытой робототехнике и искусственному интеллекту ROS Meetup 2026. Место проведения: главный корпус МФТИ в Долгопрудном.
ROS Meetup 2026 — международная площадка для развития открытой робототехники, ROS и open-source экосистемы, объединяющая инженеров, исследователей, бизнес, образование и государство.
Конференция фокусируется на практическом применении ROS2, совместимости решений, развитии инженерного сообщества и формировании устойчивой экосистемы робототехники и ИИ в России и за её пределами.
ROS 2 (Robot Operating System 2) стала индустриальным стандартом в мире робототехники благодаря сочетанию особенностей платформы, её развития и экосистемы вокруг неё. ROS 2 — это фреймворк для разработки робототехнических приложений, который помогает разработчикам сосредоточиться на логике поведения робота, а не на рутинных задачах по интеграции «железа» и программного обеспечения. ROS работает поверх операционной системы, обеспечивая службы мета-операционной системы робота: аппаратную абстракцию устройств, низкоуровневый контроль этих устройств, реализацию часто используемых функций и задач, передачу сообщений между процессами.
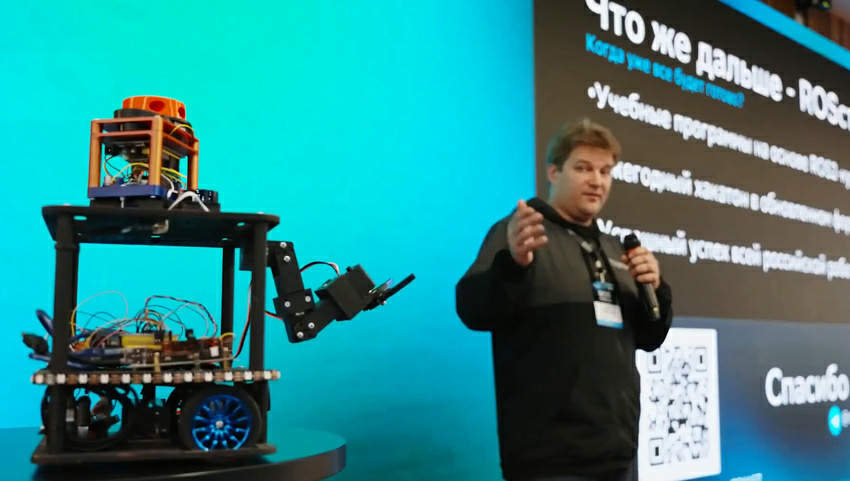
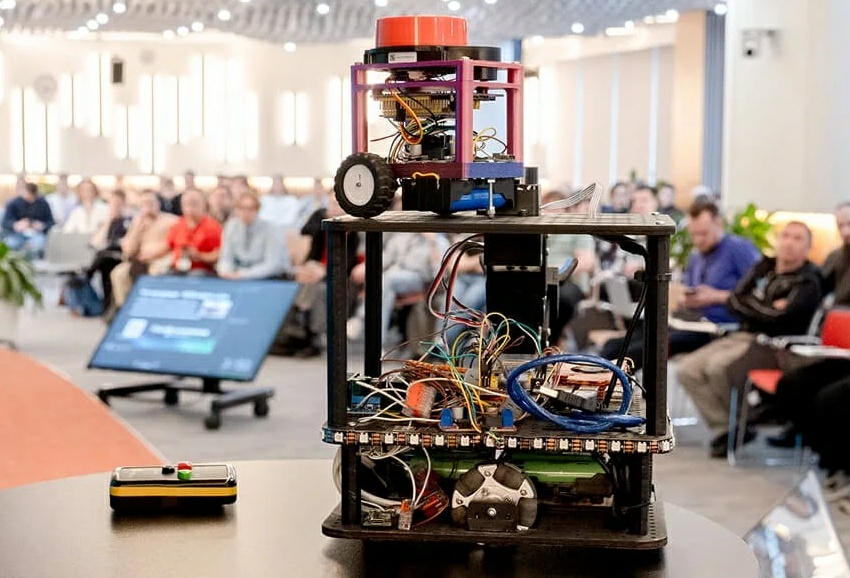
В рамках ROS Meetup 2026 пройдет хакатон-соревнование по ROS2 роботам. Участникам предстоит создать автономного робота для решения практических задач.
21 марта будут объявлены финальные задачи.
22 марта — зачётные заезды.
Возрастных ограничений для участников нет.
Для подготовки доступны бесплатные материалы, базовые конфигурации робота и обучающий курс.
https://t.me/rtumirea_official/19761?single
Формат соревнования: работа с автономным роботом, включая навигацию, распознавание объектов, взаимодействие с окружением и использование стандартных инструментов ROS2.
Организатор: «Открытые Системы Робототехники» и МФТИ, генеральный спонсор: Центр робототехники Сбера.
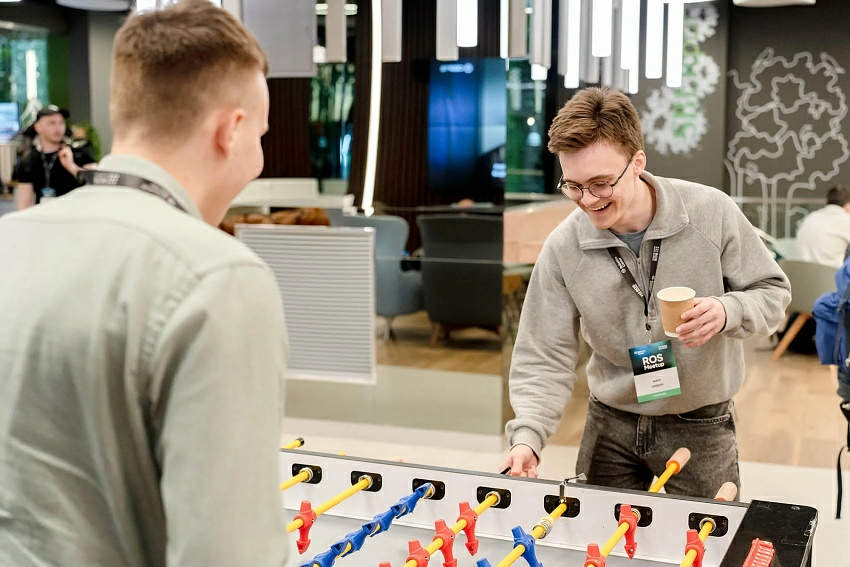
Хакатон-соревнование по ROS2-роботам на ROS Meetup 2026
20–22 марта 2026 будет проходить Международная конференция по открытой робототехнике и искусственному интеллекту ROS Meetup 2026. Место проведения: главный корпус МФТИ в Долгопрудном.
ROS Meetup 2026 — международная площадка для развития открытой робототехники, ROS и open-source экосистемы, объединяющая инженеров, исследователей, бизнес, образование и государство.
Конференция фокусируется на практическом применении ROS2, совместимости решений, развитии инженерного сообщества и формировании устойчивой экосистемы робототехники и ИИ в России и за её пределами.
ROS 2 (Robot Operating System 2) стала индустриальным стандартом в мире робототехники благодаря сочетанию особенностей платформы, её развития и экосистемы вокруг неё. ROS 2 — это фреймворк для разработки робототехнических приложений, который помогает разработчикам сосредоточиться на логике поведения робота, а не на рутинных задачах по интеграции «железа» и программного обеспечения. ROS работает поверх операционной системы, обеспечивая службы мета-операционной системы робота: аппаратную абстракцию устройств, низкоуровневый контроль этих устройств, реализацию часто используемых функций и задач, передачу сообщений между процессами.
В рамках ROS Meetup 2026 пройдет хакатон-соревнование по ROS2 роботам. Участникам предстоит создать автономного робота для решения практических задач.
21 марта будут объявлены финальные задачи.
22 марта — зачётные заезды.
Возрастных ограничений для участников нет.
Для подготовки доступны бесплатные материалы, базовые конфигурации робота и обучающий курс.
https://t.me/rtumirea_official/19761?single
Формат соревнования: работа с автономным роботом, включая навигацию, распознавание объектов, взаимодействие с окружением и использование стандартных инструментов ROS2.
Организатор: «Открытые Системы Робототехники» и МФТИ, генеральный спонсор: Центр робототехники Сбера.
| АРХИВ НОВОСТЕЙ |
| 2020 | 2019 | 2018 | 2017 |
| 2016 | 2015 | 2014 | 2013 |
| 2012 | 2011 | 2010 | 2009 |
| 2008 | 2007 | 2006 |
| ПОПУЛЯРНОЕ НА САЙТЕ |

Драйвер CH340 для NodeMCU
Микросхема CH340G является мостом USB – UART, позволяющим NodeMCU обмениваться данными с компьютером с помощью USB.

Драйвер CH340 для китайских Arduino
При работе с китайскими клонами Arduino необходимо установить драйвер CH340G. Установка драйвера очень проста и не вызывает проблем в Windows 7, Windows 8 и Windows 10.

Iguana — удобная и функциональная IDE для MicroPython
Iguana IDE позволяет программировать популярные микроконтроллерные платы как через USB, так и через Wi-Fi.

Как сделать простейшего робота
О том, как сделать робота в домашних условиях, используя лишь микросхему драйвера моторов и пару фотоэлементов. В зависимости от способа соединения моторов, микросхемы и фотоэлементов робот будет двигаться на свет или, наоборот, прятаться в темноту, следовать по линии или бежать за вашей рукой.