

Робот, избегающий препятствия, с ультразвуковым датчиком HC-SR04
Схема и программа для робота на микроконтроллере ESP32
Робот едет вперед, а если обнаруживает препятствие, то отъезжает назад, поворачивает и продолжает движение вперед.
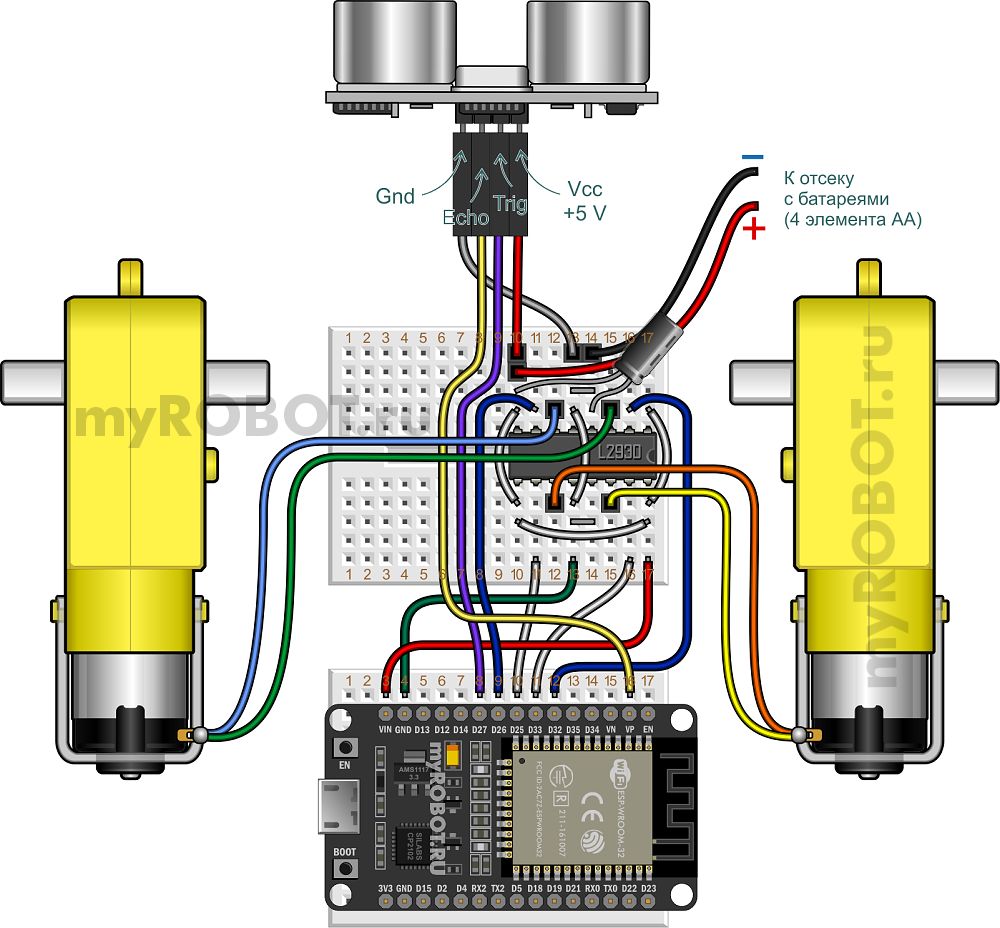
Левый мотор подключен к GPIO26 и GPIO32.
Правый мотор подключен к GPIO25 и GPIO33.
Вывод Echo у датчика HC-SR04 подключен к GPIO36.
Вывод Trig у датчика HC-SR04 подключен к GPIO27.
Монтажная схема робота
Программа для робота:
from machine import Pin, time_pulse_us
from time import sleep, sleep_us
from random import randint

# Пины моторов
left_motor_forward = Pin(26, Pin.OUT)
left_motor_backward = Pin(32, Pin.OUT)

right_motor_forward = Pin(25, Pin.OUT)
right_motor_backward = Pin(33, Pin.OUT)

# Пины ультразвукового датчика
trigger_pin = Pin(27, Pin.OUT)
echo_pin = Pin(36, Pin.IN)

# Функция измерения расстояния
def get_distance(trigger, echo):
    trigger.value(0)
    sleep_us(2)
    trigger.value(1)
    sleep_us(10)
    trigger.value(0)
    return time_pulse_us(echo, 1) * 0.0343 / 2

# Управление моторами
def stop():
    left_motor_forward.value(0)
    left_motor_backward.value(0)
    right_motor_forward.value(0)
    right_motor_backward.value(0)

def forward():
    left_motor_forward.value(1)
    left_motor_backward.value(0)
    right_motor_forward.value(1)
    right_motor_backward.value(0)

def backward():
    left_motor_forward.value(0)
    left_motor_backward.value(1)
    right_motor_forward.value(0)
    right_motor_backward.value(1)

def turn_right():
    left_motor_forward.value(1)
    left_motor_backward.value(0)
    right_motor_forward.value(0)
    right_motor_backward.value(1)

def turn_left():
    left_motor_forward.value(0)
    left_motor_backward.value(1)
    right_motor_forward.value(1)
    right_motor_backward.value(0)

# Основной цикл
while True:
    distance = get_distance(trigger_pin, echo_pin)

    if distance > 20:
        forward()
    else:
        stop()
        sleep(0.2)

        backward()
        sleep(1)

        stop()
        sleep(0.2)

        # Случайный выбор поворота
        if randint(0, 1) == 0:
            turn_left()
        else:
            turn_right()
        time.sleep(0.5)

        stop()
        time.sleep(0.2)

    time.sleep(0.2)