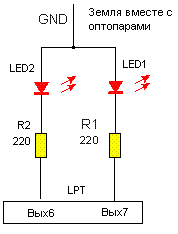
Схема привежена ниже.
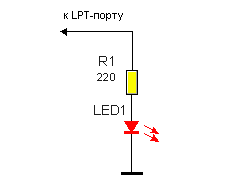
Подключаемся к LPT через сопротивления номиналом не меньше 300 Ом, лично у меня 560 Ом.
Алгоритм: акцент ставиться на программировании LPT порта. На Pin2 удерживается сигнал, вместе с GND (Pin 18 - Pin25) происходит питание микросхемы L293D. Теперь все зависить от действия пользователя (как будет ехать робот), тоесть вращение двигателей.
- "прямо" на Input1 и Input4 (Pin3, Pin 6 - LPT )
- "налево" на Input4 и Input2 (Pin4, Pin 6 - LPT )
- "направо" на Input1 и Input3 (Pin3, Pin 5 - LPT )
- "назад" на Input2 и Input3 (Pin4, Pin 5 - LPT )
 Один недостаток при включении ПК на все выходы LPT подаются выходные сигналы.
Подскажите пожалуйста
 попутно возникли следующие вопросы:
- используя сопротивления мне обязательно использовать оптопару если да, то как ?
- сигнал поступающий от LPT составляет 5В, микросхему может и будет питать, а вот моторчик - я под сомнением (ампер маловато будет).
Кто знаком с COM или USB портами, поделитесь опытом программирования.

 только дрожит.

 за разъяснения и приведенную схему!
 (сам не могу разобраться)
 .
